製作物まとめ(2026/4更新)
これまで中心になって開発してきたロボットや、開発に携わった作品などのまとめです。
- ライゾマティクス所属以降
- シャドウアップ™︎シリーズ
- シャドウアップ™︎高知城
- Perfume Disco-Graphy 25年の軌跡と奇跡
- “Syn : 身体感覚の新たな地平” by Rhizomatiks × ELEVENPLAY
- Honda XR Mobility Experience | SXSW2024
- PixOrb
- 岸裕真 “xoxo-skeleton”
- 岸裕真 展覧会 “平行森林 Parallel Forests”
- 文化庁クリエイター支援事業
- 動く翼
- ANREALAGE パリコレクション 2024A/W
- 三田真一展 in-Spire – Breath of life – 呼吸
- Nosaj Thing x Daito Manabe light sync device by Rhizomatiks
- CORO
- 京都大学時代
- 業績のまとめはこちら ↓
ライゾマティクス所属以降
シャドウアップ™︎シリーズ
シャドウアップ™︎高知城
テクニカルディレクション、インスタレーションデザイン・制作を担当。
Perfume Disco-Graphy 25年の軌跡と奇跡
「We are Perfume GALLERY-C」
オブジェ設計・キャリブレーションシステムを担当
“Syn : 身体感覚の新たな地平” by Rhizomatiks × ELEVENPLAY

Honda XR Mobility Experience | SXSW2024
PixOrb
立案・開発・制作で参画。
本照明は渋谷スカイに「NEBULA」として常設導入。
岸裕真 “xoxo-skeleton”
全体のテクニカル・ディレクション。
ハードウェア・エンジニアとして24個の環境センサー基板の開発、3本の人を操る長尺ロボットアームのメカ、回路、制御システムの開発
岸裕真 展覧会 “平行森林 Parallel Forests”
全体のテクニカル・ディレクション。
ハードウェア・エンジニアとして100個の小型BIデバイスのボード選定、サブ基板の開発、筐体設計、量産、設置などを行いました。
文化庁クリエイター支援事業
【ENCOUNTERS|成果プレゼンテーション展】
— 文化庁メディア芸術クリエイター育成支援事業 (@MediaArts_C) 2024年2月22日
『Laser Ropes』竹森 達也… pic.twitter.com/O2Gzb5LVcZ
Laser Ropes -prototype case1-
「Laser Ropes -prototype case1-」
— 竹森達也 (@rbbtake) 2024年3月2日
"鋭く直進する光線"として認識されているレーザー光線が、ゴム紐のように柔らかく曲がって見えたらおもしろいのでは??という発想から制作。
制作:竹森達也
サウンド:In the blue shirt @Arimuri
支援:令和X年度文化庁メディア芸術クリエイター育成支援事業 pic.twitter.com/nErSLq2MxU
動く翼
特殊衣装として制作・納品。
ほぼ工具なしで簡単に組み立て、分解ができ、一人でも持ち運べるように様々な工夫が込められています。
【ご報告】
— ZAZY (@ZAZY06) 2024年1月27日
本来なら一人一人直接ご連絡させて頂くべきですが、こういった発表になりすみません。 pic.twitter.com/PIhIumY5jW
小さな宗教を作ることに成功。
— ZAZY (@ZAZY06) 2024年9月6日
ありがとうございました。#大人のガチ合唱#海老天を惑わす青 pic.twitter.com/wY6Ml0WnuM
ANREALAGE パリコレクション 2024A/W
Our 20th Paris Collection coming soon.
— ANREALAGE (@ANREALAGE_) 2024年2月24日
DORAEMON ANREALAGE
in
PARIS FASHION WEEK@doraemonChannel @FHCM
ANREALAGE
Autumn /Winter 2024-25 collection
“OBJECT”
【Show】
Tuesday February 27th 2024
at 17:00
【Global press】
PR consulting paris@PRConsulting pic.twitter.com/zRwHgGHEsP
三田真一展 in-Spire – Breath of life – 呼吸
Nosaj Thing x Daito Manabe light sync device by Rhizomatiks
CORO
株式会社コトブキとのコラボ。移動するファニチャー。
自律移動制御を担当。
京都大学時代
ヘビ型ロボット
学位研究での取り組み。ヘビ型ロボットで世界初となるはしご登り、険しい不整地の移動、配管上のフランジ乗り越えなどを実現。ヘビ型ロボットの開発も自分でやっています。
ロボット系トップジャーナルの一つのIEEE Transactions on Roboticsに論文が採択されました!
— 竹森達也 (@rbbtake) 2021年3月29日
ヘビ型ロボットの動作は多様ですがそれら間の遷移手法がない問題に着目し、新たに考案した「輪くぐり動作」を介することで動作遷移を伴う異環境を跨いだ移動を可能にしました。https://t.co/YuV8C4GUm3 pic.twitter.com/Gfyrr69xik
僕のヘビロボ研究の集大成的な論文がIEEE Transaction on Roboticsに採択され、Early Accessでweb公開されました。
— 竹森達也 (@rbbtake) 2022年7月22日
断面形状が未知で変化する配管上で、巻きつく体型を関節ごとレベルで細かく自律適応させる制御を実現しました。必要なフィードバックは関節角のみという。https://t.co/TZHoV4ybgt pic.twitter.com/onM1m4FUh3
- GIZMODEに掲載された記事
レスキューロボット
研究室の学生からなるレスキューロボット開発チームSHINOBIで開発。僕は2017年からチームリーダを続けており、中心的に開発に取り組んでいます。World Robot SummitやRoboCup世界大会で優勝したりしています。
FUHGA2
2018年に半年ほどで開発したFUHGA2(旧)はWorld Robot Summit 2018 インフラ・災害対応部門の災害対応標準性能評価チャレンジ(STM)部門で優勝。さらに翌年に開発した改良機であるFUHGA2(新)はRoboCup世界大会2019のRescue Robot Leagueで優勝。
関連記事
FUHGA3
FUHGAシリーズの集大成。高いモビリティ、長いアームによる作業能力に加え、3次元LiDARを前後に2つ搭載し、周辺環境情報の収集能力とそれに伴う自律移動能力が飛躍的に上昇した。RoboCup2021 Virtualで活躍(リモート開催の都合で「優勝」の概念がなかった大会のため優勝できず)。
前大会優勝機からフルアップデートした最新機FUHGA3の紹介動画です。コンパクトな機体に豊富な機能を詰めこみました。従来以上の不整地の走破性能、アームによる作業性能に加え、今回は2つの3次元LiDARを搭載したことでセンシング能力が倍増して自律機能が向上しました。それでもFUHGA2より軽いという pic.twitter.com/rEQ6rmcey2
— 竹森達也 (@rbbtake) 2021年6月28日
RoboCup世界大会終了!
— 竹森達也 (@rbbtake) 2021年6月28日
我々はレスキュー実機リーグにて4つの部門全てを1位で予選通過。部門ごとの決勝ではAutoMobilityとInspectで優勝、DexterityとMappingでは部門特化系のチームに敗北。
圧倒的な総合得点でしたが「遠隔開催の今年は総合優勝は決めない」という謎ポリシーによって二連覇ならず... pic.twitter.com/MPV0lWuB6h
エンターテイメント・HCI分野
土田さん(https://www.drpercy.jp/)に誘ってもらって趣味と研究のはざまで取り組んだロボット。自分の興味に最も直接的な内容。
mimebot
球体ディスプレイを乗せた移動ロボット。ベースの移動に合わせて球体ディスプレイの模様を回転させることで転がってるように見せかけることができる。逆に移動と回転をずらすことで滑っているように見せたりなど、多様な演出が可能。ロボット開発を担当。
Mime × Mimebots
関連記事
-
Int. J. Pervasive Computing and Communications 2018 Highly Commended Award - メカトロニクスにうってつけの日
- ロボスタ「 第一回サービスロボット開発技術展レポート(2)」
https://robotstart.info/2016/05/28/eport-service_robot_intexosaka.html
ロボトレース競技
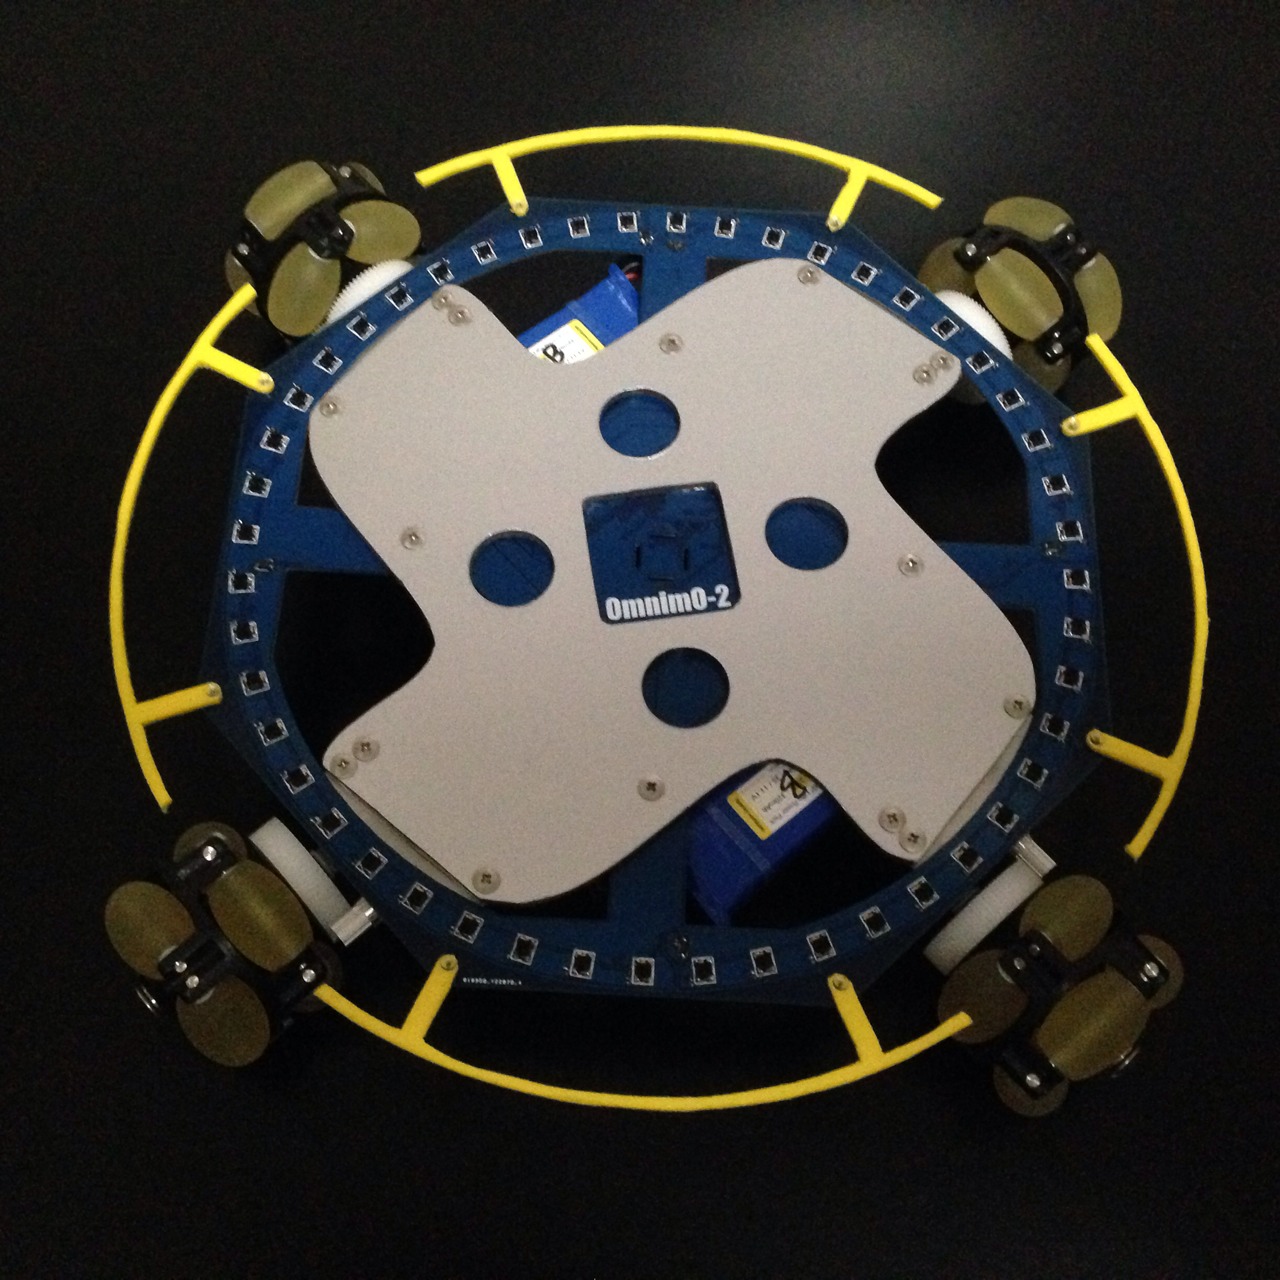
OmnimO
ロボトレース競技に出場した機体。2年生のときにOmnimO、3年生のときにOmnimO-2を製作。裏面にフォトリフレクタがたくさん並んでおり、向きを変えずに全方位のラインに追従することができる。大会にて多くの特別賞を受賞。
一週目でコースを記憶し、二週目は直線では加速しカーブ手前で減速して走る。

JITEN
大学1年の時に製作した人生初の自作ロボット。シンプルな原理でライントレースを実現。
【初めて作ったロボット紹介】
— 竹森達也 (@rbbtake) 2021年2月13日
大学1年のときに「ライントレーサーを作れ」という最初の課題にテンプレで答えたくなくて、センサ2つだけ使った単純なアルゴリズムを考案した。回転を始めて135度以内のラインを無視することで十字路を突破できるところがミソ。 pic.twitter.com/fZyK2WPP3P
業績のまとめはこちら ↓
業績まとめ(2023/5/22更新)
学術雑誌
- Tatsuya Takemori, Motoyasu Tanaka, Fumitoshi Matsuno, “Adaptive Helical Rolling of a Snake Robot to a Straight Pipe With Irregular Cross-Sectional Shape,” IEEE Transactions on Robotics, vol.39, no 1, pp.437 - 451, 2023, doi:10.1109/TRO.2022.3189224 link
- Takuro Takanashi, Mizuki Nakajima, Tatsuya Takemori, Motoyasu Tanaka, "Obstacle-Aided Locomotion of a Snake Robot Using Piecewise Helixes," IEEE Robotics and Automation Letters, vol.7, no 4, pp.10542 - 10549, 2022, doi:10.1109/LRA.2022.3194689 link
- Belal A. Elsayed, Tatsuya Takemori, Motoyasu Tanaka, Fumitoshi Matsuno, "Mobile Manipulation Using a Snake Robot in a Helical Gait," IEEE/ASME Transactions on Mechatronics. 2021. doi:10.1109/TMECH.2021.3114168 link
- Mariko Inazawa, Tatsuya Takemori, Motoyasu Tanaka, Fumitoshi Matsuno, “Unified Approach to the Motion Design for a Snake Robot Negotiating Complicated Pipe Structures,” frontiers in Robotics and AI Computational Intelligence in Robotics , 2021, doi:10.3389/frobt.2021.629368 link
- Tatsuya Takemori, Motoyasu Tanaka, Fumitoshi Matsuno, “Hoop-Passing Motion for a Snake Robot to Realize Motion Transition Across Different Environments,” IEEE Transactions on Robotics, vol.37, no 5, pp.1696 - 1711, 2021, doi:10.1109/TRO.2021.3063438 link
- Tatsuya Takemori, Masato Miyake, Tomoaki Hirai, Xixun Wang, Yuto Fukao, Mau Adachi, Kaiyo Yamaguchi, Suomi Tanishige, Yusuke Nomura, Fumitoshi Matsuno, Toshiaki Fujimoto, Akito Nomura, Hikaru Tetsui, Masahiro Watanabe, and Kenjiro Tadakuma, "Development of the multifunctional rescue robot FUHGA2 and evaluation at the world robot summit 2018," Advanced Robotics, vol.34, no 2, pp.119 - 131, 2020, doi:10.1080/01691864.2019.1697751 link
- Tatsuya Takemori, Motoyasu Tanaka, Fumitoshi Matsuno, “Gait Design for a Snake Robot by Connecting Curve Segments and Experimental Demonstration,” IEEE Transactions on Robotics, vol.34, no 5, pp.1384 - 1391, 2018, doi:10.1109/TRO.2018.2830346 link
- Shuhei Tsuchida, Tatsuya Takemori, Tsutomu Terada, and Masahiko Tsukamoto, “Mimebot: Spherical Robot Visually Imitating a Rolling Sphere,” International Journal of Pervasive Computing and Communications, vol.13, no.1, 2017. doi: 10.1108/IJPCC-01-2017-0006 link
- 土田 修平, 竹森 達也, 寺田 努,塚本 昌彦, “回転移動を模したテクスチャ表示機能をもつ球体型移動ロボット”, 情報処理学会論文誌, vol.57, no.12, pp.140-149, 2016.
書籍
- Fumitoshi Matsuno, Tetsushi Kamegawa, Wei Qi, Tatsuya Takemori, Motoyasu Tanaka, Mizuki Nakajima et al. Section "Development of Tough Snake Robot Systems" of "Disaster Robotics -Results from the ImPACT Tough Robotics Challenge-" link
- 有泉亮, 竹森達也, “ロボット制御学ハンドブック 第16章5節 連続体モデルと制御”, 近代科学社, 2017年12月 link
学術雑誌等又は商業誌における解説、総説
- 松野 文俊, 亀川 哲志, 竹森 達也, 田中 基康, 多田隈 建二郎, 鈴木 陽介, 坂東 宜昭, 糸山 克寿, 奥乃 博, 藤原 始史, "ImPACT TRC太索状ロボットの研究開発の現状と展望", 日本ロボット学会誌, vol. 35, pp.720-726, 2017. doi: 10.7210/jrsj.35.720 link
国際会議における発表
口頭発表・査読あり
- 〇Tatsuya Takemori, X. Wang, R. Koike, Y. Fukao, T. Kitada, R. Morita, T. Yamada, Y. Okuda, R. Michikawa, S. Tanaka, Y. Morimoto, and F. Matsuno, “Development of FUHGA2, FUHGA3 and YAGURA for Inspection and Rescue activity and evaluation in World Robot Summit 2020,” International Symposium on Artificial Life and Robotics 2022 (AROB 27th'22), pp.948-953, January 25-27, 2022.
- 〇X. Wang, T. Takemori, Y. Fukao, R. Michikawa, T. Kitada, R. Koike, S. Tanaka, T. Tamada, T. Tomiyama, Y. Morimoto, Y. Okuda, T. Shibuya, and F. Matsuno, “Autonomous Navigation of Mobile Manipulator FUHGA3 and Evaluation in RoboCupRescue 2021,” International Symposium on Artificial Life and Robotics 2022 (AROB 27th'22), pp.1007-1012, January 25-27, 2022.
- 〇Mariko Inazawa, Tatsuya Takemori, Motoyasu Tanaka, and Fumitoshi Matsuno, "Motion Design for a Snake Robot Negotiating Complicated Pipe Structures of a Constant Diameter," ICRA 2020 : 2020 2020 IEEE International Conference on Robotics and Automation.
- 〇Tatsuya Takemori, Motoyasu Tanaka, and Fumitoshi Matsuno, "Ladder Climbing with a Snake Robot," IROS 2018: 2018 IEEE/RSJ International Conference on Intelligent Robots and Systems (Madrid, Spain, Oct. 1-5, 2018), pp.8140-8145.
- 〇Tatsuya Takemori, Motoyasu Tanaka, and Fumitoshi Matsuno, "Gait Design for a Snake Robot to Climb a Ladder," SWARM 2017: The 2nd International Symposium on Swarm Behavior and Bio-Inspired Robotics(Kyoto, Japan, Oct. 29-Nov. 1), pp.89-93.
- 〇Shuhei Tsuchida, Tatsuya Takemori, Tsutomu Terada, and Masahiko Tsukamoto, “Mimebot: Sphere-shaped Mobile Robot Imitating Rotational Movement,” Proceedings of the 14th International Conference on Advances in Mobile Conputing and Multi Media (Singapore, Nov. 28-30th, 2016), pp.164-173. doi: 10.1145/3007120.3007128 link
- 〇Tatsuya Takemori, Motoyasu Tanaka, and Fumitoshi Matsuno, “Gait Design of a Snake Robot by Connecting Simple Shapes,” IEEE International Symposium on Safety, Security and Rescue Robotics (Lausanne, Swiss, Oct. 23-27th, 2016), pp.189–194. doi: 10.1109/SSRR.2016.7784297 link
国内学会・シンポジウム等における発表
口頭発表・査読有り
- 〇土田修平, 竹森達也, 寺田努, 塚本昌彦, “回転移動を模したテクスチャ表示機能をもつ球体型移動ロボット”, インタラクション2016論文集(東京, Mar. 2-4th, 2016), pp.140-149. link
口頭発表・査読無し
- 〇竹森 達也, 田中 基康, 松野 文俊, "ヘビ型ロボットによる動作遷移を伴う異環境を跨いだ移動制御",第38回日本ロボット学会学術講演会, 3F2-01, Oct. 2020.
- 〇竹森 達也, 田中 基康, 松野 文俊, "梯子へ取りつくヘビ型ロボットの歩容遷移制御",第63回システム制御情報学会研究発表講演会, GSb01-4, May. 2019.
- 〇稲澤真里子, 竹森 達也, 田中 基康, 松野 文俊, "複雑な形状の配管内を移動するヘビ型ロボットの制御",第63回システム制御情報学会研究発表講演会, GSb01-3, May. 2019.
- 〇竹森 達也, 田中 基康, 松野 文俊, "ヘビ型ロボットによる垂直はしご登りの歩容設計と実験",第62回システム制御情報学会研究発表講演会, 211-1, May. 2018.
- 下郷 慎之介, 〇有泉 亮, 竹森 達也, 田中 基康, 浅井 徹, 東 俊一, "垂直配管を昇降するヘビ型ロボットの滑落検知",第62回システム制御情報学会研究発表講演会, 211-4, May. 2018.
- 〇藤原 始史, 竹森 達也, 斉 偉, 亀川 哲志, 鈴木 陽介, 坂東 宜昭, 奥乃 博, 松野 文俊, "配管内検査のためのヘビ型ロボットの遠隔操作および情報提示インタフェース",第62回システム制御情報学会研究発表講演会, 213-3, May. 2018.
- 〇平井 智章, 竹森 達也, Hosuk Yeon, 遠藤 孝浩, 水野 大輔, 森本 貴景, 松野 文俊, "リンク長が可変なワイヤ駆動式マニピュレータの開発と制御",第62回システム制御情報学会研究発表講演会, 211-1, May. 2018.
- 〇松野 文俊, 亀川 哲志, 竹森 達也, 田中 基康, 多田隈 建二郎, 藤田 政宏, 鈴木 陽介, 坂東 宜昭, 糸山 克寿, 奥乃 博, 藤原 始史, 伊達 央, 有泉 亮, "ImPACT TRC 太索状ロボットの研究開発の現状と展望",第62回システム制御情報学会研究発表講演会, 141-8, May. 2018.
- 〇竹森 達也, 河合 優太, 前田 隆馬, 米田 洋樹, Suatac Baris, 温 天宇, 安達 真永, 谷重 崇未, 野村 祐裕, 松野 文俊, "大型アームを持つレスキューロボットFUHGAの開発",第18回システムインテグレーション部門講演会, 1C6-07, Dec. 2017.
- 〇竹森 達也, 田中 基康, 松野 文俊, "複雑環境を移動する ImPACT TRC ヘビ型ロボットの開発と制御",第8回横幹連合コンファレンス, c-3-3, Dec. 2017.
- 〇竹森 達也, 田中 基康, 松野 文俊, "ヘビ型ロボットの複雑環境における運動設計と制御",第17回システムインテグレーション部門講演会, Dec. 2016.
- 〇土田 修平,竹森 達也,寺田 努,塚本 昌彦, "複数の移動ロボットを用いた身体パフォーマンスの印象評価", エンタテインメントコンピューティング, Sep. 2016.
ポスター発表・査読なし
- 〇藤原 始史, 竹森 達也, 小松 信, 斉 偉, 亀川 哲志, 鈴木 陽介, 松野 文俊, “バーチャルシャシーを用いたヘビ型ロボットの状態提示インタフェース”, ロボティクス・メカトロニクス講演会, 1P2-Q07, May 2017.
- 〇松野 文俊, 伊藤 一之, 亀川 哲志, 田中 基康, 有泉 亮, 奥乃 博, 大道 武生, 芦澤 怜史, 鈴木 陽介, 多田隈 建二郎, 伊達 央, 藤原 始史, 竹森 達也, 坂東 宜昭, “ImPACT TRC 太索状ロボットのシステム統合化と評価実験”, ロボティクス・メカトロニクス講演会, 1P2-Q01, May 2017.
- 〇亀川 哲志, 斉 偉, 須原 大貴, 松田 絵梨子, 秋山 太一, 酒井 聡志, 竹森 達也, 藤原 始史, 松野 文俊, 鈴木 陽介, 坂東 宜昭, 奥乃 博, "螺旋捻転運動で配管を走破するヘビ型ロボットの開発 ―接触圧力センサならびに音響位置推定センサとの統合と実証実験―", ロボティクス・メカトロニクス講演会, 1P2-Q02, May 2017.
- 〇竹森 達也, 田中 基康, 松野 文俊, “単純形状の連結によるヘビ型ロボットの歩容設計”, ロボティクス・メカトロニクス講演会, 1P1-09a3, May 2016.
特許
- 「関節機構および多関節機構」特開2019-195864
予算獲得
- 竹森達也,JSPS 科研費 特別研究員奨励費(DC1)「全身に触覚を持つヘビ型ロボットによる複雑環境上での自律移動と作業の制御」研究期間 2018年度~2020年度
- 土田 修平, 友近 圭汰, 竹森 達也,国立研究開発法人科学技術振興機構法 大学発新産業創出プログラム(START) 技術シーズ選抜育成プロジェクト〔ロボティクス分野〕, 3000千円, 2015 (応募総数40件のうち18件採択).
受賞歴
学会賞・論文賞など
- 公益社団法人 計測自動制御学会 International Young Authors Award IROS2021
- IEEE RAS JJC Student Author Award (IROS2021)
- DARS-SWARM 2021 Best student paper award, Belal Elsayed, Tatsuya Takemori, Fumitoshi Matsuno
- 2020年度システム制御情報学会学会賞奨励賞
- 国際レスキューシステム研究機構 2019年度 競基弘技術貢献賞
- 2018年度 日本機械学会業績賞(研究) link
- International Jounal of Pervasive Computing and Communications, 2018 Highly Commended Award link
- SCI'18学生発表賞
- SI2017優秀講演賞
- SI2016優秀講演賞
学内表彰
- 令和1年度 京都大学工学研究科長賞
- 令和1年度 京都大学総長賞
- 平成30年度 京都大学工学研究科長賞
- 京都大学工学研究科 馬詰研究奨励賞 link
- 平成29年度 京都大学工学研究科長賞
- 平成29年度 京都大学総長賞 link
- 平成28年度 吉田卒業研究・論文賞 link
ロボットコンテスト
国際大会
- World Robot Summit 2020 インフラ・災害対応カテゴリ プラント災害予防チャレンジ
準優勝(NEDO 理事長賞),
日本ロボット学会 特別賞 - RoboCup世界大会2021 Rescue Robot League
Best in Class AutoMobility賞
Best in Class Inspect賞
(遠隔開催の都合で総合優勝決定せず) - RoboCup世界大会2019 Rescue Robot League link
優勝(日本チームの優勝は2005年以来14年ぶり),
Best in Class Dexterity賞 - World Robot Summit 2018 インフラ・災害対応部門の災害対応標準性能評価チャレンジ部門 link
優勝(経済産業大臣賞, 賞金1000万円),
日本ロボット学会賞 - RoboCup世界大会2017 Rescue Robot League link
Best in Class Dexterity賞
Best in Class Small Robot賞
日本大会
- RoboCup JAPAN OPEN 2019 レスキューロボット実機リーグ
優勝(3連覇),
Best in Class Dexterity賞,
Best in Class Mobility賞,
計測自動制御学会賞 - RoboCup JAPAN OPEN 2018 レスキューロボット実機リーグ link
優勝(2連覇),
Best in Class Dexterity賞 - RoboCup JAPAN OPEN 2017 レスキューロボット実機リーグ link
優勝,
Best in Class賞Dexterity部門,
計測自動制御学会賞 - RoboCup JAPAN OPEN 2016 レスキューロボット実機リーグ
Best in Class Autonomy賞
製作物のまとめはこちら ↓
Webカメラを改造して広角赤外線カメラを作る
趣味の工作の方の話で、主旨は「気楽に使える広角な赤外線カメラが安価で欲しい」です。
こちらのブログで紹介されている内容を後継機でなぞりました。上記記事がとても優良で十分なのですが、こちらもメモ程度に残しておきます。BUFFALOの最新後継機であるBSW500MBKを使った版です。

用意するのはwebカメラと赤外線透過フィルター。フィルターは品番によって透過するものが違うようなのですが、詳細がよくわからなかったのでとりあえず一番無難そうなもので試すことにしました。
見た目通りに分解していきます。


元の赤外線除去フィルターは正方形で、角の4点で留められています。その辺りをカッターで削って無理やり外しました。
そして八角形状に切った赤外線透過フィルターを両面テープで固定します。


あとは分解したときの逆順で組み立てて完成です。
未改造のカメラと、改造後のカメラで比較。


それっぽくなってますね。
ちょっと可視光の除去がぬるい気もするので、場合によっては他の品番に付け替えるかもしれません。
